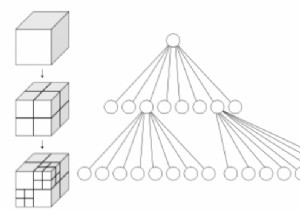
रीजन क्वाडट्री (Region Quadtree) दो आयामों में स्थान के विभाजन (Partition of Space) को प्रस्तुत करने के लिए उपयोगी है, क्षेत्र को चार बराबर चतुर्थांश (Quadrants), उप-चतुर्थांश (Subquadrants), और इसी तरह विभाजित करके, प्रत्येक लीफ नोड (Leaf Node) में एक विशिष्ट उपक्षेत्र (Subregion) से संबंधित डेटा होता है। ट्री में प्रत्येक नोड या तो ठीक चार बच्चों (Four Children) से जुड़ा होता है या कोई बच्चा नहीं (लीफ नोड)। क्वाडट्रीज़ की ऊंचाई जो इस विघटन रणनीति का पालन करती हैं (यानी उप-चतुर्थांशों को तब तक उप-विभाजित करना जब तक कि उस उप-चतुर्थांश के लिए दिलचस्प डेटा न हो जिसके लिए अधिक शोधन आवश्यक है) अंतरिक्ष में दिलचस्प क्षेत्रों के स्थानिक वितरण (Spatial Distribution) के प्रति संवेदनशील और निर्भर होती है जिसे विभाजित किया जा रहा है। रीजन क्वाडट्री को एक प्रकार का ट्राई (Trie) माना जाता है।
गहराई n का एक रीजन क्वाडट्री 2ⁿ × 2ⁿ पिक्सल्स से बनी छवि (Image) को प्रस्तुत करने के लिए लागू किया जा सकता है, जहां प्रत्येक पिक्सेल मान या तो 0 या 1 होता है। रूट नोड संपूर्ण छवि क्षेत्र को प्रस्तुत करने के लिए उपयोगी है। यदि किसी क्षेत्र के पिक्सेल न तो पूरी तरह 0 हैं और न ही 1, तो इसे उप-विभाजित किया जाता है। इस एप्लिकेशन में, प्रत्येक लीफ नोड पिक्सेल्स के एक ब्लॉक को प्रस्तुत करने के लिए उपयोगी है जो या तो सभी 0 हैं या सभी 1 हैं। जब इन ट्रीज़ को छवियों को स्टोर करने के लिए लागू किया जाता है तो स्पेस के मामले में संभावित बचत पर ध्यान दें; इन छवियों में अक्सर काफी बड़े क्षेत्र होते हैं जिनमें पूरी तरह से समान रंग मान होता है। छवि में हर पिक्सेल के एक बड़े 2-आयामी एरे को स्टोर करने के बजाय, एक क्वाडट्री संभावित रूप से कई विभाजन स्तरों तक बड़ी पिक्सेल-रिज़ॉल्यूशन आकार की सेल्स की तुलना में बड़ी सेल्स में वही जानकारी प्राप्त कर सकती है। पिक्सेल और छवि आकार ट्री रिज़ॉल्यूशन और समग्र आकार को बांधने में सक्षम हैं।
एक रीजन क्वाडट्री को डेटा फील्ड के परिवर्तनीय रिज़ॉल्यूशन प्रतिनिधित्व (Variable Resolution Representation) के रूप में भी लागू किया जा सकता है। जैसे, किसी क्षेत्र में तापमान को क्वाडट्री के रूप में संग्रहीत किया जा सकता है, प्रत्येक लीफ नोड उस उपक्षेत्र में औसत तापमान को संग्रहीत करता है जिसे वह दर्शाता है।
यदि एक रीजन क्वाडट्री का उपयोग पॉइंट डेटा के सेट को प्रस्तुत करने के लिए किया जाता है (जैसे शहरों के एक सेट की अक्षांश और देशांतर), तो क्षेत्रों को तब तक उप-विभाजित किया जाता है जब तक कि प्रत्येक लीफ में अधिकतम एक बिंदु न हो।