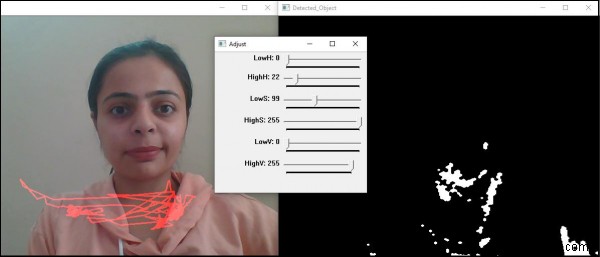
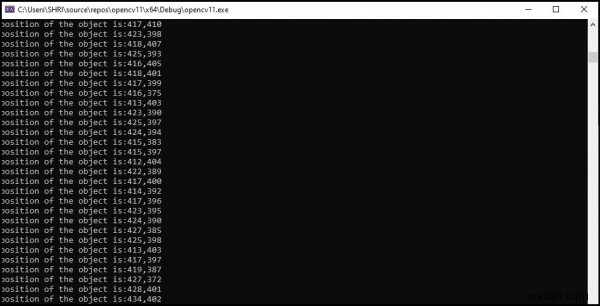
रंग ट्रैकिंग रंग पहचान के समान है। ट्रैकिंग उद्देश्य के लिए, हमने पता लगाए गए ऑब्जेक्ट के क्षेत्र की गणना करने के लिए कुछ अतिरिक्त लाइनें जोड़ीं और फिर उस क्षेत्र की वर्तमान स्थिति को ट्रैक किया और अंत में ऑब्जेक्ट के गति पथ को दिखाने के लिए OpenCV के line() फंक्शन का उपयोग किया।
OpenCV में C++ का उपयोग करके रंग को ट्रैक करने को दर्शाने वाला निम्नलिखित प्रोग्राम।
उदाहरण
#include<iostream> #include<opencv2/highgui/highgui.hpp> #include<opencv2/imgproc/imgproc.hpp> using namespace std; using namespace cv; int main(int argc, char** argv) { VideoCapture video_load(0);//डिफ़ॉल्ट कैमरे से वीडियो कैप्चर करना// namedWindow("Adjust");//छवि दिखाने के लिए विंडो घोषित करना// int Hue_Low= 0;//ह्यू की निचली सीमा// int Hue_high = 22;//ह्यू की ऊपरी सीमा// int Sat_Low =99;//सैचुरेशन की निचली सीमा// int Sat_high = 255;//सैचुरेशन की ऊपरी सीमा// int Val_Low = 0;//वैल्यू की निचली सीमा// int Val_high = 255;//वैल्यू की ऊपरी सीमा// createTrackbar("LowH", "Adjust", &Hue_Low, 179);//न्यूनतम ह्यू के लिए ट्रैकबार// createTrackbar("HighH","Adjust", &Hue_high, 179);//अधिकतम ह्यू के लिए ट्रैकबार// createTrackbar("LowS", "Adjust", &Sat_Low, 255);//न्यूनतम सैचुरेशन के लिए ट्रैकबार// createTrackbar("HighS", "Adjust", &Sat_high, 255);//अधिकतम सैचुरेशन के लिए ट्रैकबार// createTrackbar("LowV", "Adjust", &Val_Low,255);//न्यूनतम वैल्यू के लिए ट्रैकबार// createTrackbar("HighV", "Adjust", &Val_high, 255);//अधिकतम वैल्यू के लिए ट्रैकबार// int Horizontal_Last = -1;//प्रारंभिक क्षैतिज स्थिति// int vertical_Last = -1;//प्रारंभिक लंबवत स्थिति// Mat temp;//वीडियो स्ट्रीम से फ्रेम लोड करने के लिए मैट्रिक्स घोषित करना// video_load.read(temp);//वीडियो स्ट्रीम से फ्रेम लोड करना// Mat track_motion = Mat::zeros(temp.size(), CV_8UC3);//पहचान के लिए काली मैट्रिक्स बनाना// while (true) { Mat actual_Image;//वास्तविक छवि के लिए मैट्रिक्स घोषित करना// bool temp_load= video_load.read(actual_Image);//वीडियो से मैट्रिक्स में फ्रेम लोड करना// Mat converted_to_HSV;//परिवर्तित छवि संग्रहीत करने के लिए मैट्रिक्स घोषित करना// cvtColor(actual_Image, converted_to_HSV, COLOR_BGR2HSV);//BGR छवि को HSV में परिवर्तित करना// Mat adjusted_frame;//पहचाने गए रंग के लिए मैट्रिक्स घोषित करना// inRange(converted_to_HSV,Scalar(Hue_Low, Sat_Low, Val_Low), Scalar(Hue_high, Sat_high, Val_high), adjusted_frame);//ट्रैकबार के मानों में परिवर्तन लागू करना// erode(adjusted_frame,adjusted_frame,getStructuringElement(MORPH_ELLIPSE, Size(5, 5)));//अग्रभूमि से छोटी वस्तुओं को हटाने के लिए मॉर्फोलॉजिकल ओपनिंग// dilate(adjusted_frame, adjusted_frame,getStructuringElement(MORPH_ELLIPSE, Size(5, 5)));//अग्रभूमि से छोटी वस्तु को हटाने के लिए मॉर्फोलॉजिकल ओपनिंग// dilate(adjusted_frame, adjusted_frame,getStructuringElement(MORPH_ELLIPSE, Size(5, 5)));//अग्रभूमि में छोटे छेद भरने के लिए मॉर्फोलॉजिकल क्लोजिंग// erode(adjusted_frame, adjusted_frame, getStructuringElement(MORPH_ELLIPSE, Size(5, 5)));//अग्रभूमि में छोटे छेद भरने के लिए मॉर्फोलॉजिकल क्लोजिंग// Moments detecting_object = moments(adjusted_frame);//पहचाने गए रंग फ्रेम से ऑब्जेक्ट बनाना// double vertical_moment = detecting_object.m01;//लंबवत स्थिति का मान प्राप्त करना// double horizontal_moment = detecting_object.m10;//क्षैतिज स्थिति का मान प्राप्त करना// double tracking_area = detecting_object.m00;//ऑब्जेक्ट का क्षेत्र प्राप्त करना// if (tracking_area > 10000){ //जब ऑब्जेक्ट का क्षेत्र 10000 पिक्सेल से अधिक हो// int posX = horizontal_moment / tracking_area;//ऑब्जेक्ट की क्षैतिज स्थिति की गणना करना// int posY = vertical_moment / tracking_area;//ऑब्जेक्ट की लंबवत स्थिति की गणना करना// if (Horizontal_Last >= 0 && vertical_Last >= 0 && posX >= 0 && posY >= 0){ //जब पहचाना गया ऑब्जेक्ट चलता है// line(track_motion, Point(posX, posY), Point(Horizontal_Last, vertical_Last), Scalar(0, 0, 255), 2);//पहचानी गई वस्तु की गति के पथ पर लाल रंग की रेखाएं खींचना// } Horizontal_Last = posX;//नई क्षैतिज स्थिति प्राप्त करना// vertical_Last = posY;//नया लंबवत स्थिति मान प्राप्त करना// } imshow("Detected_Object", adjusted_frame);//पहचानी गई वस्तु दिखाना// actual_Image = actual_Image + track_motion://मूल वीडियो फ्रेम में निरंतर रेखा खींचना// imshow("Actual",actual_Image);//मूल वीडियो दिखाना// cout << "position of the object is:" << Horizontal_Last << "," << vertical_Last << endl;//ट्रैक किए गए निर्देशांक मान दिखाना// if(waitKey(30)==27){ //यदि esc दबाया जाता है तो लूप टूट जाएगा// cout << "esc key is pressed by user" << endl; break; } } return 0; }आउटपुट