कई लोगों के लिए, इमेज प्रोसेसिंग एक डराने वाला और कठिन कार्य लग सकता है लेकिन यह उतना कठिन नहीं है जितना कई लोग सोचते हैं। इस ट्यूटोरियल में हम पायथन के साथ OpenCV में बेसिक कलर डिटेक्शन करेंगे।
कंप्यूटर पर रंग कैसे काम करता है?
हम कंप्यूटर पर रंगों को कलर-स्पेस या कलर मॉडल्स द्वारा दर्शाते हैं जो मूल रूप से संख्याओं के टपल्स के रूप में रंगों की रेंज का वर्णन करते हैं।
प्रत्येक रंग के लिए जाने के बजाय, हम सबसे आम कलर-स्पेस पर चर्चा करेंगे जिसका हम उपयोग करते हैं: RGB (रेड, ग्रीन, ब्लू) और HSV (ह्यू, सैचुरेशन, वैल्यू)।
RGB मूल रूप से रंग को तीन घटकों के टपल के रूप में वर्णित करता है। प्रत्येक घटक 0 और 255 के बीच का मान ले सकता है, जहां टपल (0, 0, 0) काले का प्रतिनिधित्व करता है और (255, 255, 255) सफेद का। उदाहरण के लिए, यदि हम स्क्रीन पर एक शुद्ध नीला पिक्सेल दिखाना चाहते हैं, तो R मान 0 होगा, G मान 0 होगा, और B मान 255 होगा।
RGB में कुछ रंगों के उदाहरण:
| रंग | RGB मान |
|---|---|
| लाल | 255, 0, 0 |
| नारंगी | 255, 128, 0 |
| गुलाबी | 255, 153, 255 |
HSV के साथ, एक पिक्सेल को भी 3 पैरामीटर्स द्वारा दर्शाया जाता है, लेकिन यह ह्यू, सैचुरेशन और वैल्यू हैं। हालांकि, RGB के विपरीत, HSV पिक्सेल को दर्शाने के लिए प्राथमिक रंगों का उपयोग नहीं करता। इसके बजाय, यह ह्यू का उपयोग करता है, जो पिक्सेल का रंग या शेड है।
सैचुरेशन रंग की तीव्रता है, जहां 0 की सैचुरेशन का अर्थ है कोई रंग नहीं और 255 की सैचुरेशन अधिकतम तीव्रता है। वैल्यू बताता है कि रंग कितना चमकीला या गहरा है।
सही रंग का पता लगाना
आइए पहले वह इमेज डाउनलोड करें जिसके साथ हम काम करेंगे:
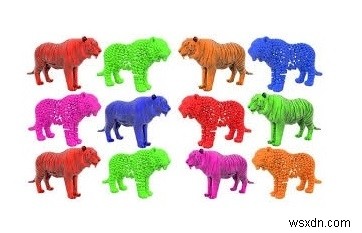
अब हमारे पास कलर इमेज है, तो आइए मजेदार हिस्सा शुरू करें। अपना पसंदीदा पायथन टेक्स्ट एडिटर या IDE खोलें और शुरू करें।
import cv2
import numpy as np
import imutils

img = cv2.imread('color2.jpg')
उपरोक्त कोड की पहली दो लाइनें सभी इम्पोर्ट्स को हैंडल करती हैं। तीसरी लाइन में, मैं imutils मॉड्यूल इम्पोर्ट कर रहा हूं, जो इमेजेज को रीसाइज़ करने और रंगों की रेंज खोजने में मदद करता है। लाइन 4 में हमने इमेज खोली है।
hsv = cv2.cvtColor(img, cv2.COLOR_BGR2HSV)
अब हमने इमेज को HSV इमेज में बदल दिया है क्योंकि HSV रंग से तीव्रता को अलग करने में मदद करता है।
lower_range = np.array([110, 50, 50])
upper_range = np.array([130, 255, 255])
अब हम उस नीले रंग की ऊपरी और निचली सीमा को परिभाषित करते हैं जिसका हम पता लगाना चाहते हैं। इन सीमाओं को खोजने के लिए हम imutils लाइब्रेरी में रेंज-डिटेक्टर स्क्रिप्ट का उपयोग कर सकते हैं। हम इन मानों को NumPy ऐरे में डालते हैं।
mask = cv2.inRange(hsv, lower_range, upper_range)
यहां हम निर्दिष्ट नीले रंग के साथ एक मास्क बना रहे हैं। मास्क बस इमेज के एक विशिष्ट भाग का प्रतिनिधित्व करता है। इस मामले में, हम HSV इमेज के माध्यम से जांच कर रहे हैं, और उन रंगों की जांच कर रहे हैं जो निचली-सीमा और ऊपरी-सीमा के बीच हैं। मिलान करने वाले क्षेत्रों को मास्क वेरिएबल पर सेट किया जाएगा।
cv2.imshow('image', img)
cv2.imshow('mask', mask)
while(True):
    k = cv2.waitKey(5) & 0xFF
    if k == 27:
        break
cv2.destroyAllWindows()
अंत में, हम मूल और मास्क इमेज को साइड-बाय-साइड दिखा सकते हैं ताकि अंतर देखा जा सके। कोड तब तक प्रतीक्षा करता है जब तक उपयोगकर्ता 'Esc' बटन नहीं दबाता जो इसे छोड़ देगा और क्लीनअप के लिए सभी विंडोज को नष्ट कर देगा।
अंतिम प्रोग्राम
import cv2
import numpy as np
import imutils

img = cv2.imread('color2.jpg')
hsv = cv2.cvtColor(img, cv2.COLOR_BGR2HSV)
lower_range = np.array([110, 50, 50])
upper_range = np.array([130, 255, 255])
mask = cv2.inRange(hsv, lower_range, upper_range)

cv2.imshow('image', img)
cv2.imshow('mask', mask)

while(True):
    k = cv2.waitKey(5) & 0xFF
    if k == 27:
        break
cv2.destroyAllWindows()
आउटपुट
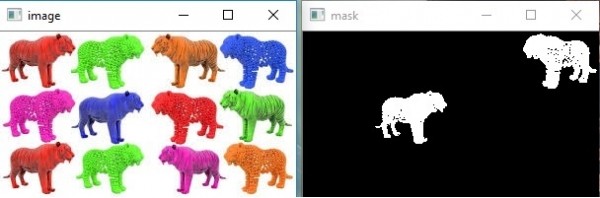
ऊपर हम देख सकते हैं कि मास्क में कुछ काले धब्बे हैं, यह शोर है।